דלג לתוכן
In English
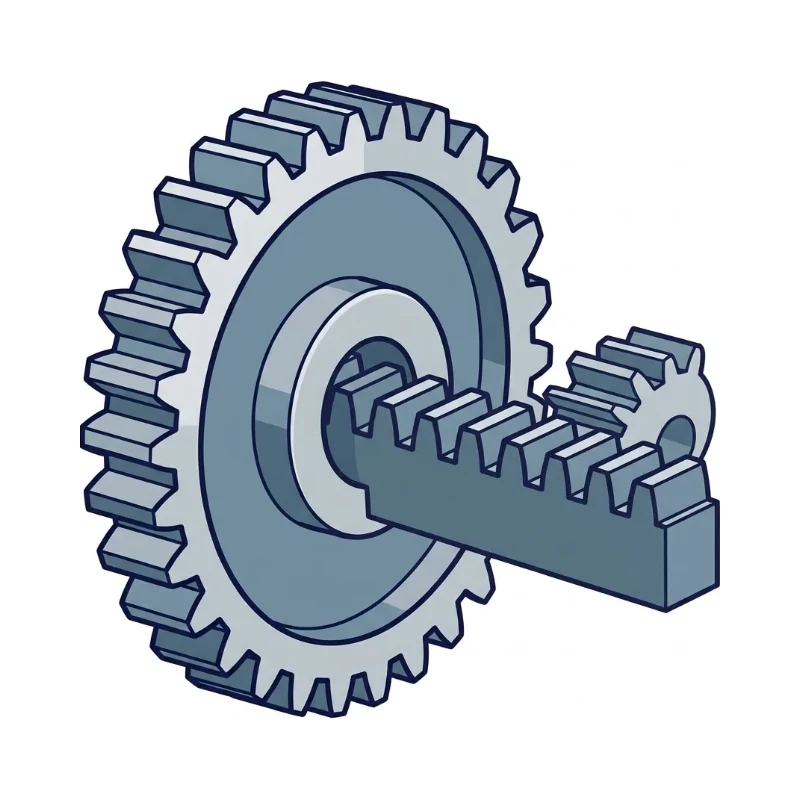
A pinion gear meshing with a toothed bar, converting rotation to linear motion over long strokes.
הסבר
הוא מתאים למהלכים ארוכים מאוד, שבהם בורג כדורי לא מעשי, כמו במכונות גשר, במכונות חיתוך ובשערים. אפשר לחבר מקטעים ללא הגבלת אורך. הדיוק תלוי בדרגת הדיוק של הגלגל והמסרק ובמרווח (Backlash).
מה זה אומר בפועל
במכונת חיתוך פלזמה גדולה מסרק מוברג לאורך המבנה, וגלגל שיניים על מנוע סרוו עם ממסרה מתגלגל עליו ומזיז את הגשר. כל מקטע מסרק, באורך של כמטר, מיושר לקודמו בעזרת מקטע יישור כך שחלוקת השיניים ממשיכה ברציפות. את המרווח בין גלגל השיניים למסרק מכוונים בהזזת המנוע לכיוון המסרק.
למה זה חשוב
- מהלכים ארוכים כמעט ללא הגבלה, בלי רעידות של בורג ארוך.
- מהירות גבוהה וכוח דחיפה גבוה.
- הקשיחות לא יורדת עם אורך המהלך, בניגוד לבורג או לרצועה.
- אפשר להפעיל כמה גלגלי שיניים ועגלות על אותו מסרק.
בעיות נפוצות ופתרונות
- מרווח בין השיניים יוצר שגיאה בשינוי כיוון → גלגל שיניים כפול עם קפיץ, שני מנועים שפועלים זה נגד זה, או ממסרה עם מרווח נמוך.
- חיבור לא מדויק בין מקטעים יוצר קפיצה במיקום → מקטע יישור והרכבה לפי הוראות היצרן.
- שחיקה מהירה בלי סיכה → גלגל סיכה עשוי לבד עם משמן אוטומטי.
- מסרק בשיניים ישרות רועש במהירות → מסרק בשיניים אלכסוניות, שקט ומדויק יותר.
איפה משתמשים
- מכונות חיתוך לייזר ופלזמה
- נתבי CNC גדולים ומכונות גשר
- שערים חשמליים
- מערכות היגוי ברכב
- מעליות אתר בנייה
- מערכות טעינה ושינוע
נוסחאות ונתונים הנדסיים
s = π · d = π · m · zT = F · d / 2000n = 60000 · v / (π · d)P = F · v / 1000| s | מהלך לסיבוב אחד | mm |
| d | קוטר פסיעה של הגלגל | mm |
| m | מודול | mm |
| z | מספר שיניים | – |
| T | מומנט | N·m |
| F | כוח הנעה קווי | N |
| n | מהירות סיבוב | rpm |
| v | מהירות קווית | m/s |
| P | הספק | kW |
דוגמה: גלגל במודול 2 עם 20 שיניים (d = 40 mm) מתקדם π · 40 ≈ 125.7 mm לסיבוב. גנטרי שדורש 800 N צריך T = 800 · 40 / 2000 = 16 N·m, ולמהירות 1 m/s נדרשים כ־477 rpm.
נוסחאות בסיסיות להערכה ראשונית. לתכנון סופי יש לבדוק מול התקן ונתוני היצרן.