דלג לתוכן
In English
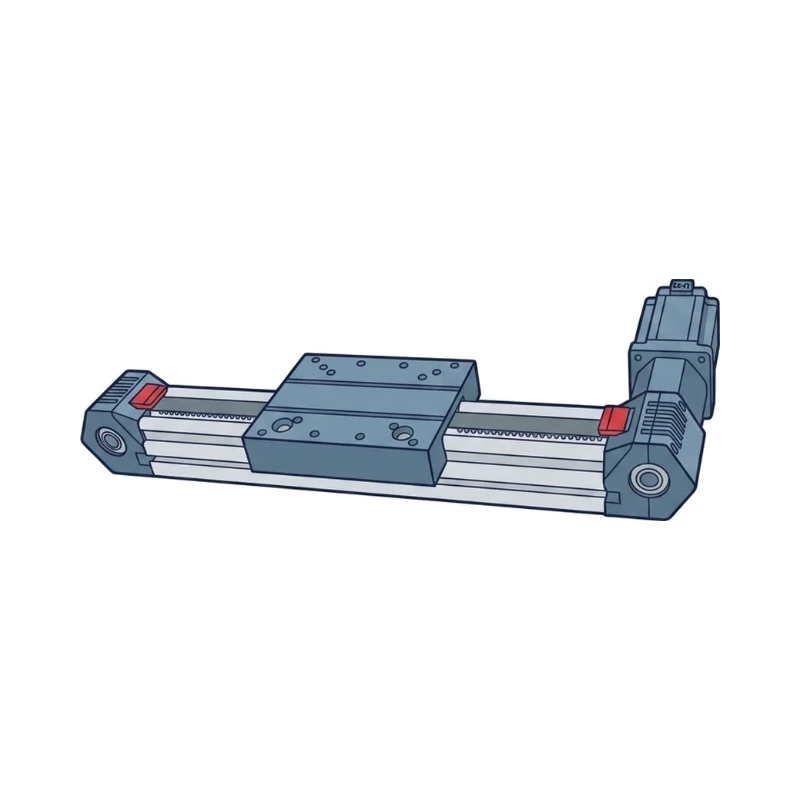
A packaged unit (motor + screw or belt + guide) providing linear motion.
הסבר
הסוגים העיקריים: מודול עם בורג כדורי לדיוק, מודול עם רצועה למהירות ומהלך ארוך, ומפעיל חשמלי עם מוט (Electric Cylinder) שמחליף בוכנה פנאומטית.
מה זה אומר בפועל
מודול עם בורג כדורי הוא פרופיל אלומיניום עם מסילה פנימית, בורג, עגלה ומנוע מותקן בקצה, ונשאר רק להבריג עליו את העומס. מודול רצועה נראה דומה, אבל העגלה נמשכת ברצועת שיניים, ולכן הוא מהיר ומתאים למהלכים של כמה מטרים. בבוכנה חשמלית מוט יוצא ונכנס כמו בבוכנה פנאומטית, אבל אפשר לעצור אותו בכל נקודה ולשלוט בכוח.
למה זה חשוב
- חוסך תכנון ובנייה של ציר מאפס.
- מגיע מורכב ומשומן, עם נתונים מוכנים לעומס, לדיוק ולמהירות.
- מאפשר מיקום בנקודות רבות, ולא רק בשני קצוות כמו בוכנה.
- מודולים משתלבים זה בזה לבניית רובוטים קרטזיים.
בעיות נפוצות ופתרונות
- חריגה ממומנט מותר על העגלה כשמרכז הכובד של העומס רחוק ממנה → בודקים מומנטים לפי מרחק מרכז הכובד או מוסיפים מוביל חיצוני.
- בורג ארוך שמגיע למהירות הקריטית ורועד → מודול רצועה או בורג בפסיעה גדולה.
- ציר אנכי נופל בניתוק חשמל → מנוע עם בלם.
- תשלום על דיוק שלא נדרש → מודול רצועה מספיק כשהדיוק הנדרש בעשיריות מ"מ.
איפה משתמשים
- רובוטים קרטזיים ומערכות איסוף והנחה
- מכונות הרכבה ובדיקה
- תחנות הברגה והלחמה
- מכונות אריזה ומינון
- החלפת בוכנות פנאומטיות לחיסכון באנרגיה
נוסחאות ונתונים הנדסיים
כוח דחיפה – הנעת בורג
F = 2π · T · η / Phמהירות – הנעת בורג
v = n · Ph / 60כוח – הנעת רצועה
F = 2 · T · η / d0מהירות – הנעת רצועה
v = n · π · d0 / 60| F | כוח דחיפה | N |
| T | מומנט המנוע | N·mm |
| η | נצילות (בורג כדורי ≈ 0.9) | – |
| Ph | הובלת הבורג | mm |
| d0 | קוטר הפסיעה של גלגלת הרצועה | mm |
| n | מהירות סיבוב | rpm |
| v | מהירות קווית | mm/s |
ערכים מקובלים
- דיוק חזרה – בורג כדורי≈ ±0.01–0.02 mm
- דיוק חזרה – רצועה≈ ±0.05–0.1 mm
- מהירות מרבית – בורג כדורי≈ עד 1–1.5 m/s (מוגבלת במהירות הקריטית)
- מהירות מרבית – רצועה≈ עד 3–5 m/s
דוגמה: מודול עם בורג כדורי בהובלה 10 mm ומנוע 1.27 N·m: F = 2π · 1270 · 0.9 / 10 ≈ 718 N. ב־3000 rpm המהירות היא v = 3000 · 10 / 60 = 500 mm/s.
נוסחאות בסיסיות להערכה ראשונית. לתכנון סופי יש לבדוק מול התקן ונתוני היצרן.